| Gambaran Umum | ||||
| BSW300智能阀门定位器为连云港博尚德自控设备有限公司推出的智能型两线制现场仪表。本定位器作为气动阀门的配套控制部件,广泛运用于化工、石油、冶金、轻工、电力等领域 的自动控制系统中。 | ||||
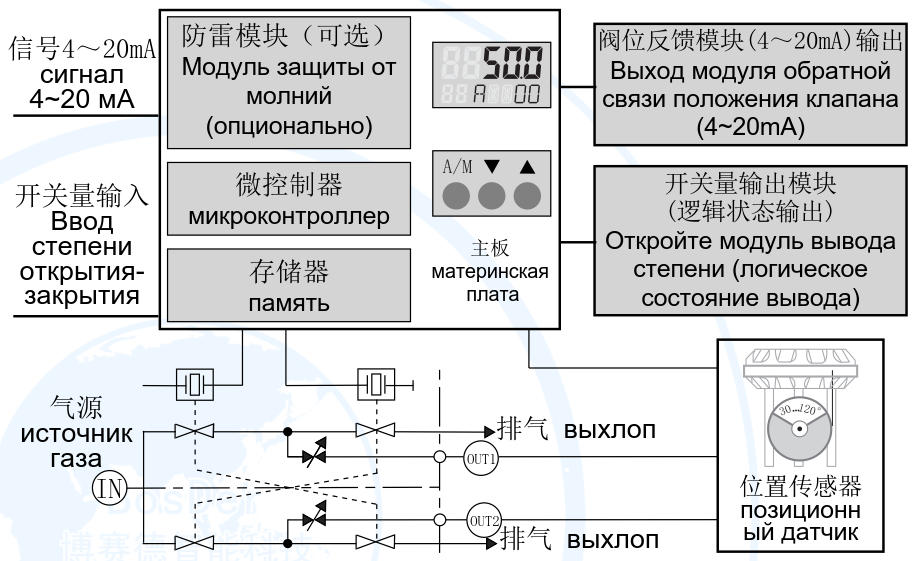
| 本智能阀门定位器接受来自控制系统的4~20mA阀位信号,通过A/D 转换得到阀位设 定值;同时通过位置传感器得到实际的阀位 反馈信号;两者经过控制软件的计算处理,从而控制气动执行机构的动作,驱动阀位到达设定值(如图2-1)。 |
||||
 |
||||
| 如图2-1 智能定位器原理图 | ||||
| 本智能阀门定位器是基于微处理器技术的高性能智能阀门定位器,能很好地克服摩擦力和阀芯上的不平衡力,提高调节阀的响应速 度,使其定位迅速准确。它不仅能替代传统的电/气阀门定位器,而且可直接接入HART 协议实现网络与控制系统的信息交换。本智能阀门定位器符合《爆炸性环境第GB 3836.1-20101部分:设备通用要求》、GB3836.4-2010《爆炸性环境第4部分:由本质安全型“:”保护的设备》及GB3836.20-2010《爆炸性环境第20部分:设备保护级别(EPL,)为Ga级的设备》标准,防爆标志为ExiaHC 4T~T6 Ga,适用于工厂内具有IA~IIC级,T1~16 组的可燃气体或蒸汽与空气形成的爆炸性混合物形成的0区、1区或2区环境。本产品经国家认可的防爆电气产品认证机构检验合格,取得防爆合格证。 |
||||
| 功能介绍 | ||||
| 自适应功能:自动寻找阀门零点和量程,优化阀门控制参数,提高 控制精度; | ||||
| 组态功能:可设置阀门特性曲线、动作方式、死区、紧密关闭、事件输出; | ||||
| 自诊断功能:能显示输入电流值、上/下行程时间、死区等; | ||||
| 安全阀位:可选择全开、全关、保持、手动等模式; | ||||
| 通讯功能:HART协议的通讯功能; | ||||
| 反馈功能:4~20mA DC阀反馈信号、开关量反馈信号。 | ||||
| 特 点 | ||||
| 定位精度高达0.5%F.S; | ||||
| 具有本质安全型防爆,性能安全可靠; | ||||
| 结构简单,体积小,可安装在小型执行机构上; | ||||
| 自动整定,自动诊断,阀门特性曲线可组态设定; | ||||
| 机械零件少,抗振性能好; | ||||
| 可就地或远程进行菜单设置; | ||||
| 低功耗、低耗气量、低运行成本; | ||||
| 采用二线制4~20mA 标准信号; | ||||
| 防雷模块可选,降低定位器因雷击浪涌而损坏几率。 | ||||
| 防雷特性 | ||||
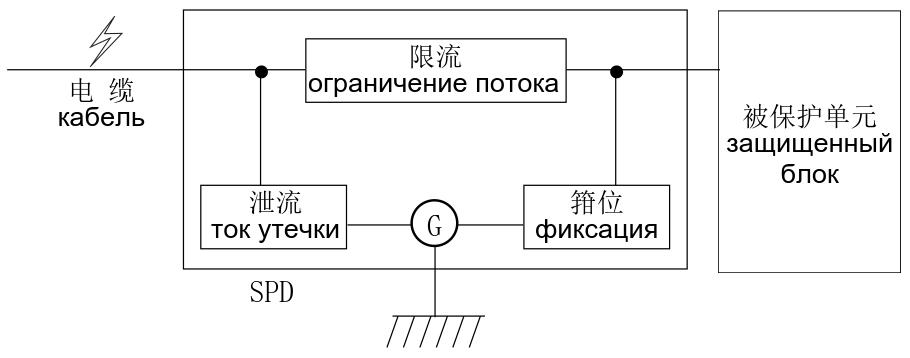
| 随着科技的进步,智能阀门定位器已逐步向智能化,总线化方向发展。因此,不可避免的要使用一些高度集成化的元件,从而造成设备耐压、耐过电流的水平下降,对雷电的承受能力下降。当有雷击时,这些元件很容易损坏,导致定位器失效,如果配套的控制阀用于关键工艺控制点或者对控制安全性要求较高的位置时,很可能因为定位器的突然失效而使工艺失去控制或者引发生产安全事故。普通的智能阀门定位器对通过导线侵入的大电流和过电压不具有防护作用,易遭受雷击破坏,给安全生产带来隐患。为了弥补这种缺陷,BSW600智能阀门定位器可选防雷放电电路,构成具有防雷功能的阀门定位器。 | ||||
 |
||||
| 图2-2 防雷智能阀门定位器原理框图 | ||||
|
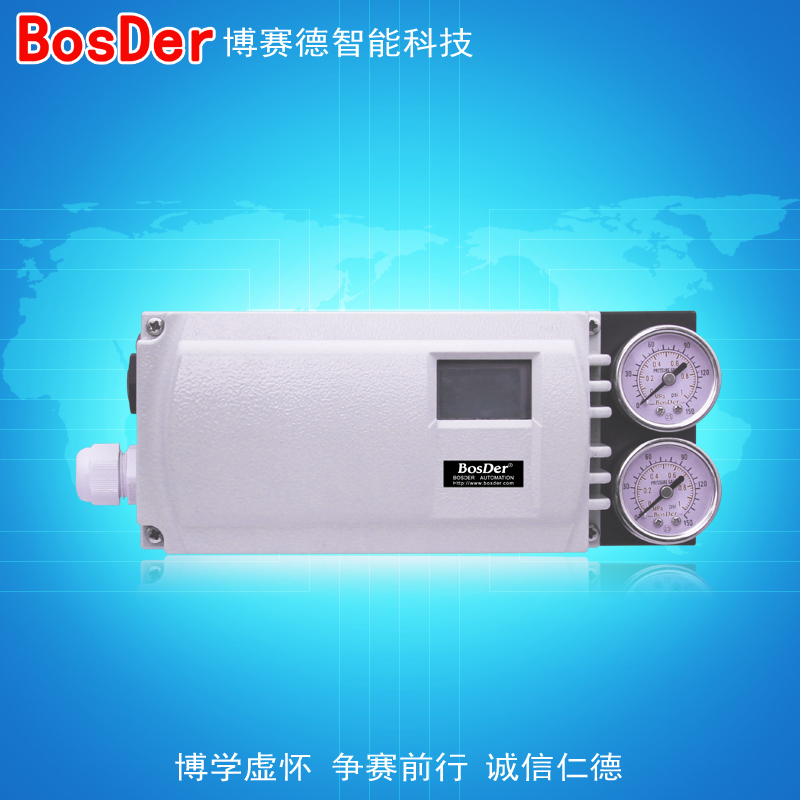
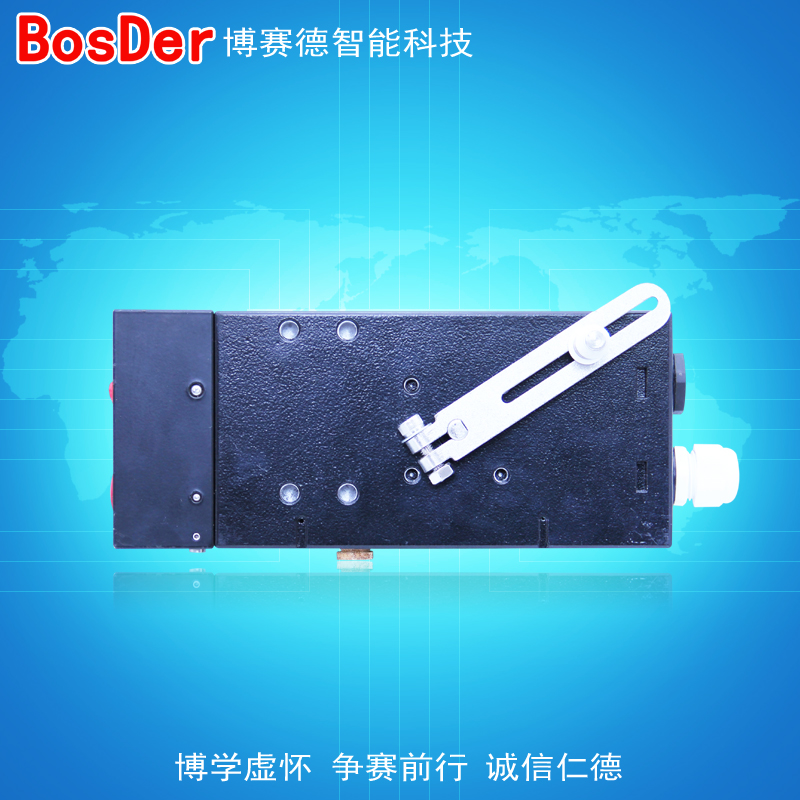
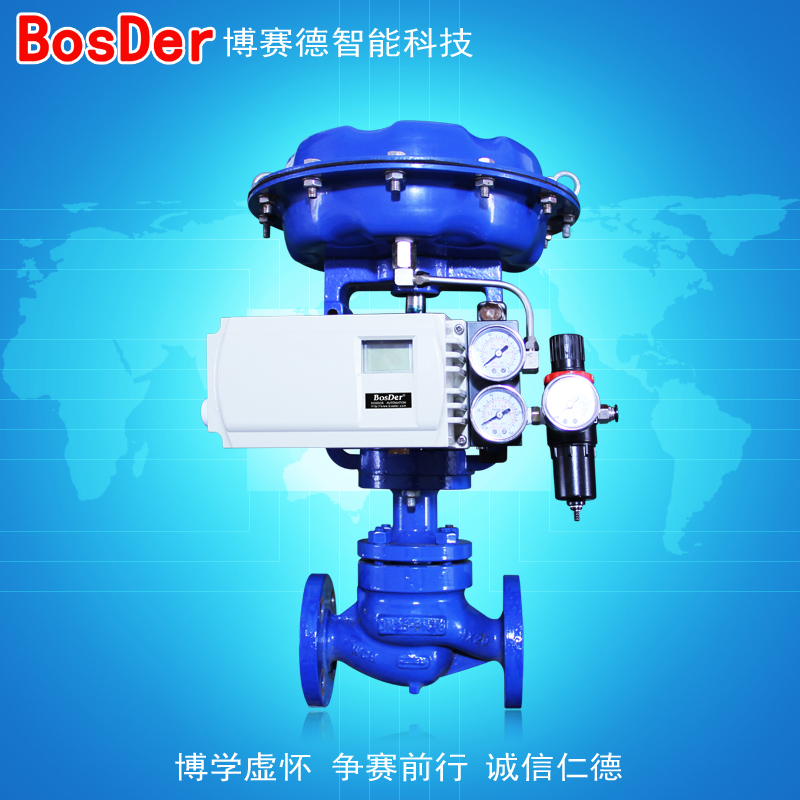
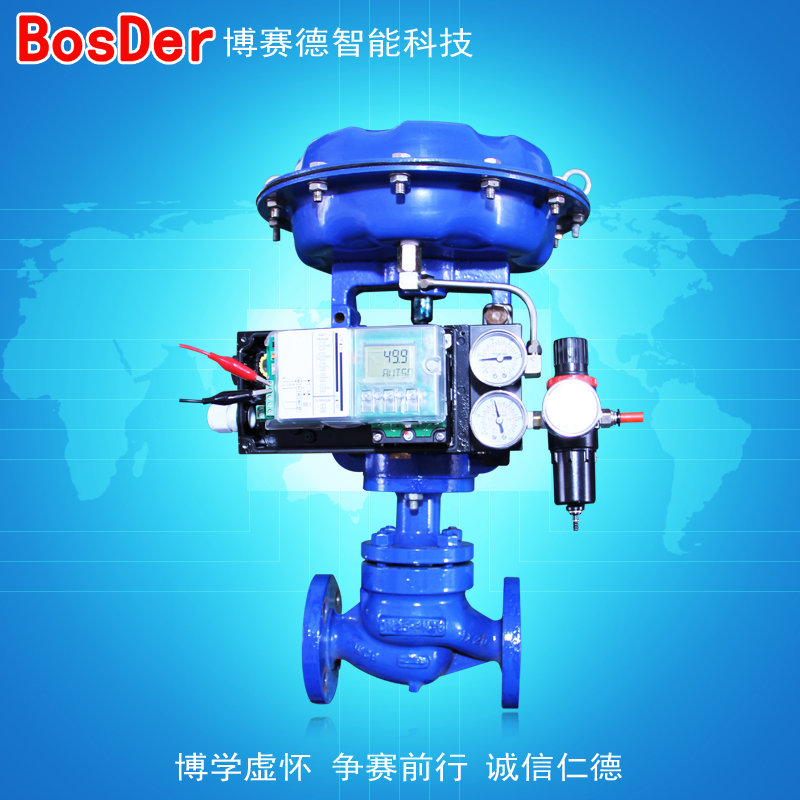
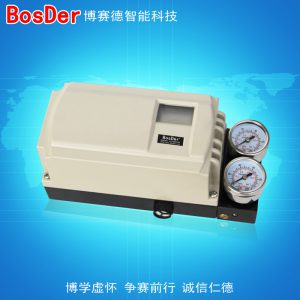
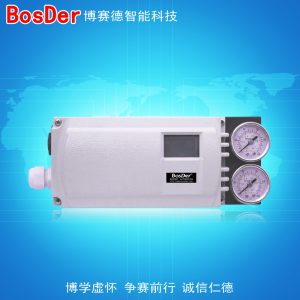
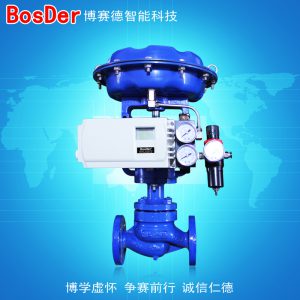
Seri Penentu Posisi Katup Cerdas, Katup Pengatur Otomatis
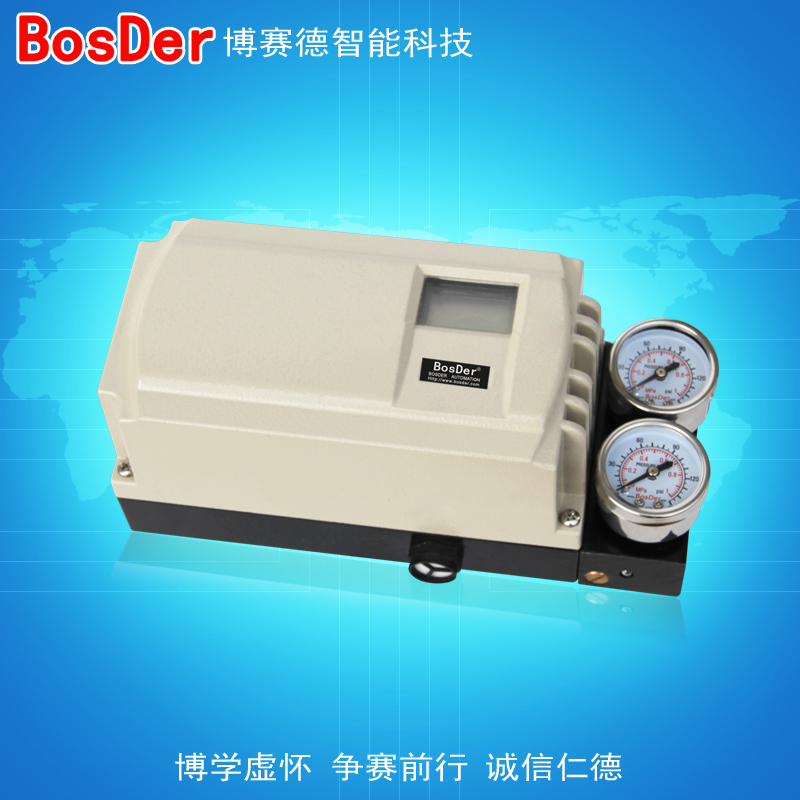
BSW-300 Pengatur Posisi Katup Cerdas
Spesifikasi Produk
| Spesifikasi Teknis | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
安装说明
| 用户须知 | |||||||||||||||||||||||||||||||
| 在安装和调试前请认真阅读此手册 | |||||||||||||||||||||||||||||||
| 一、安全图标 | |||||||||||||||||||||||||||||||
| 为了您能更好地应用这份说明,以及保障您在调试,运行和维修 这台仪器时的安全,请注意下列符号的用途: | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
| 二、安全注意事项 | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
| 三、应用范围 | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
| 四、安装和调试操作 | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
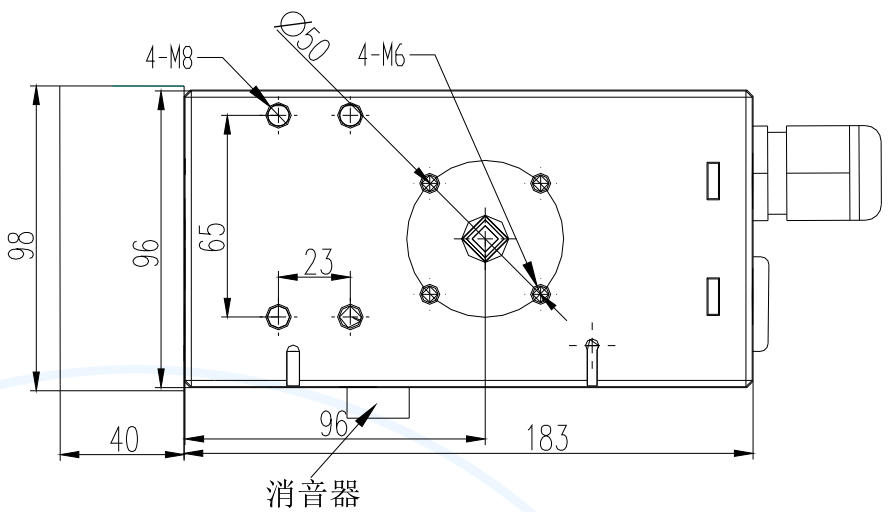
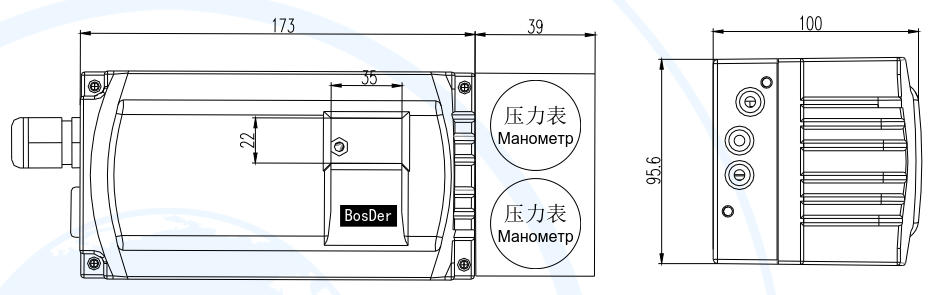
| 外形尺寸 | |||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
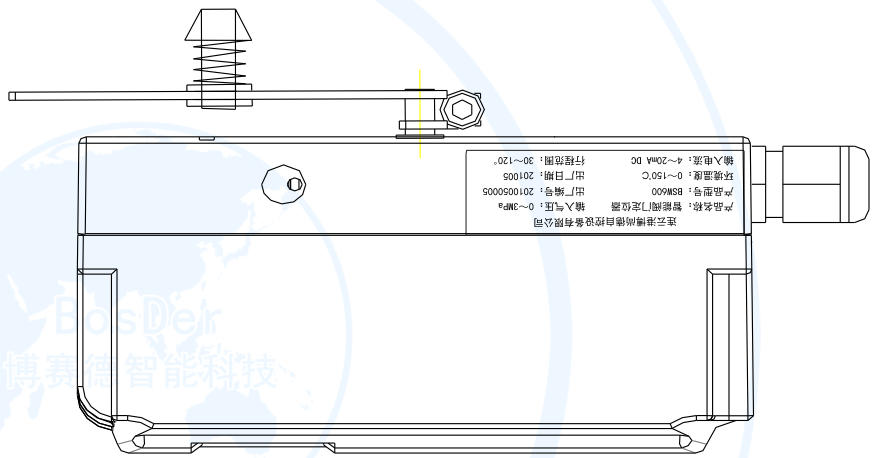
| BSW600智能阀门定位器外形尺寸图 | |||||||||||||||||||||||||||||||
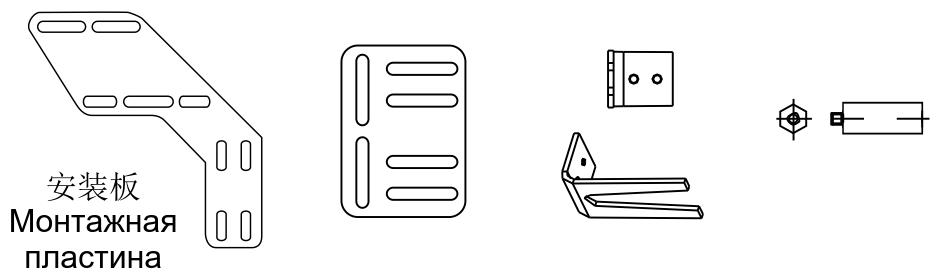
| 直行程安装附件 | |||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
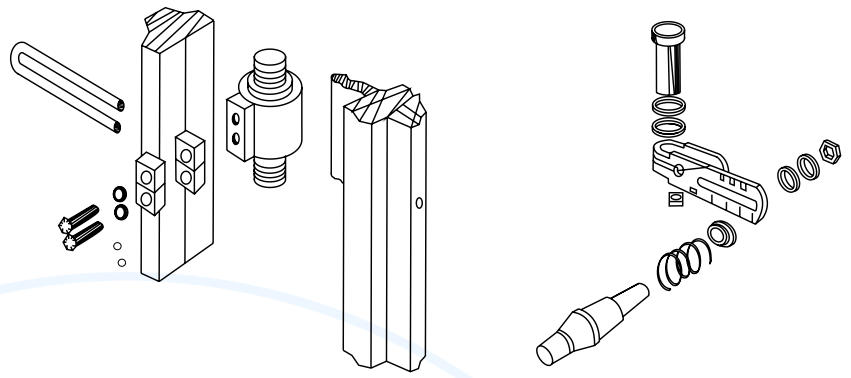
| 反馈杆装在定位器上 | |||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
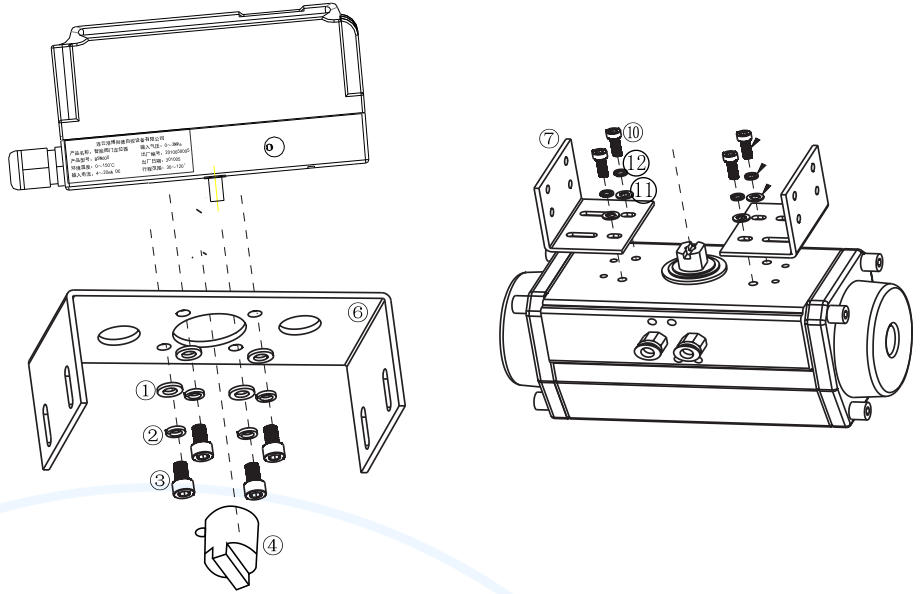
| 角行程定位器安装连接 | |||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
| 安装步骤如下(角行程定位器安装连接参看图4.2.3) | |||||||||||||||||||||||||||||||
| 1、用平垫圈①、弹簧垫圈②和六角头钉③把上支架块⑥,固定在定 位器底部。 | |||||||||||||||||||||||||||||||
| 2、将反馈杆④套在定位器主动轴上,用紧定钉固定。 | |||||||||||||||||||||||||||||||
| 3、用平垫圈12、弹簧垫圈 11 和六角头钉⑩将2块下支架块⑦固定在执行机构上。 | |||||||||||||||||||||||||||||||
| 4、先将六角螺母⑨拧入到叉形反馈杆⑧螺钉根部,再将叉形反馈 杆⑧拧到执行机构上。 |
|||||||||||||||||||||||||||||||
| 5将装好安装支架的定位器小心的放在执行机构上,使反馈杆④上的圆柱销正确套入叉形反馈杆⑧的插槽内。调整定位器安装高度,锁紧反馈杆④上的圆柱销的紧定螺母,并把定位器通过上、下支架块用平垫圈 15 、弹簧垫圈 14 和六角螺钉 13 固定在执行机构上。调节反馈杆的转动角度使之符合4.2.1一节所述要求。 | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
| 气路连接 | |||||||||||||||||||||||||||||||
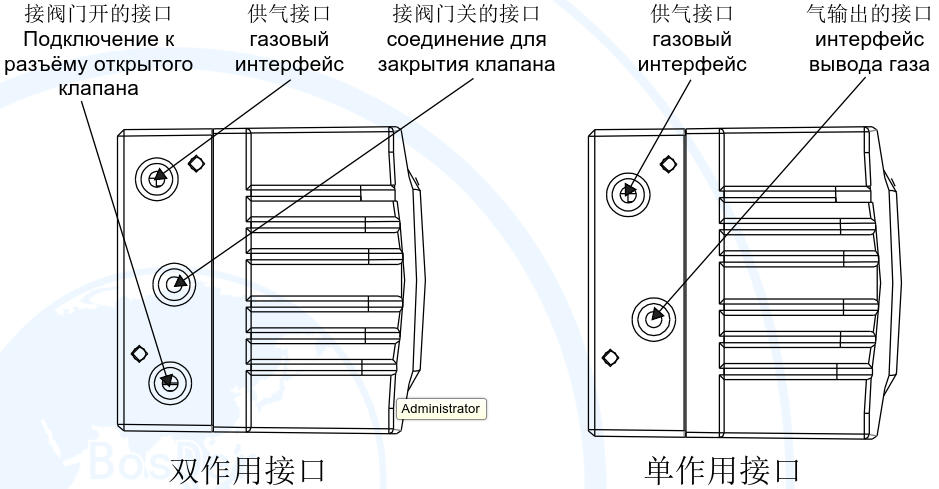
| 气路连接在定位器的右侧,定位器的气路连接有两种:G1/4和1/4NPT(订货时请选择对应的型号),具体类型标识在壳体上,用户可根据不同的管道连接进行选择。 | |||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
| 图4-7:气路连接图 | |||||||||||||||||||||||||||||||
| 安装步骤: | |||||||||||||||||||||||||||||||
| 智能阀门定位器的输出口按图4-7与气动执行机构的输入口连接。 | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
| 阀门定位器的IN口与气源连接。进入定位器的压缩空气必须经 过空气过滤减压阀的过滤和稳压。 | |||||||||||||||||||||||||||||||
| 气源要求: | |||||||||||||||||||||||||||||||
| 气源压力必须在0.14~0.7MPa之间,具体值视执行机构而定; | |||||||||||||||||||||||||||||||
| 气源应为清洁干燥的空气,应无明显的油蒸汽、油和其他液体; | |||||||||||||||||||||||||||||||
| 气源应无明显的腐蚀性气体蒸汽和溶剂; | |||||||||||||||||||||||||||||||
| 气源中所含最大颗粒尺寸和密度4级,含油量4级; | |||||||||||||||||||||||||||||||
| 工气源露点至少低于最低环境温度10K。 | |||||||||||||||||||||||||||||||
| Sambungan Listrik | |||||||||||||||||||||||||||||||
| 电气连接要求 | |||||||||||||||||||||||||||||||
| 电气连接应严格按连接图进行,应可靠固定,不得松动。 | |||||||||||||||||||||||||||||||
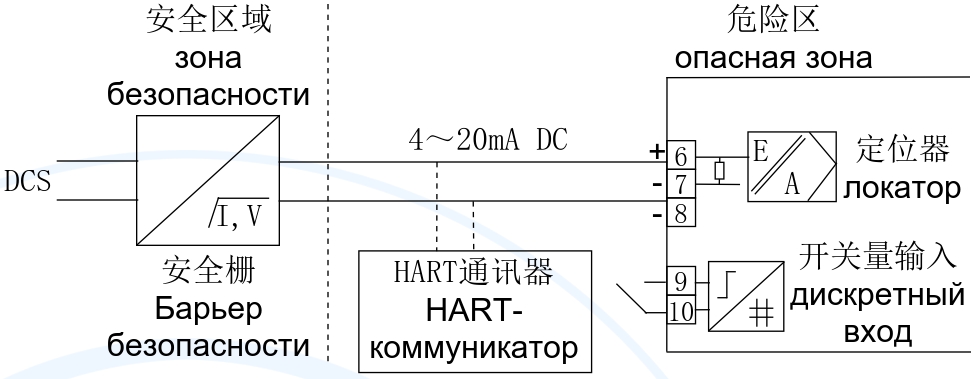
| 本安型定位器必须与已经通过防爆认证的关联设备/本安设备配 套共同组成本安防爆系统方可使用于爆炸性气体环境。其系统接线必 须同时遵守定位器和所配关联设备/本安设备的使用说明书要求,接 线端子不得接错。 |
|||||||||||||||||||||||||||||||
| 本产品标配电缆接头为标准的防水接头,信号电缆外径 需≥8mm且安装时要锁紧接头盖,以避免本产品降低IP防护等级:如果 用户自行配置电缆引入装置,须配用经国家授权的检验机构认可的、符合国家标准GB/T4208-2017规定的、外壳防护等级不低IP20的电缆 引入装置或封堵件,方可用于爆炸性危险场所。 |
|||||||||||||||||||||||||||||||
| 安装现场不应该对产品外壳腐蚀作用的气体。 | |||||||||||||||||||||||||||||||
| 在安装、使用和维护本安型定位器时,须同时严格遵守产品使用 说明书和以下标准: | |||||||||||||||||||||||||||||||
| GB 3836.13-2013爆炸性环境第13部分:设备的修理、修、修复和改造; | |||||||||||||||||||||||||||||||
| GB/T 3836.15-2017爆炸性环境第15部分:电气装置的设计、选型 和安装; | |||||||||||||||||||||||||||||||
| GB/T 3836.16-2017爆炸性环境第16部分:电气装置的检查和维护。 | |||||||||||||||||||||||||||||||
| 本安型定位器连接 | |||||||||||||||||||||||||||||||
| 输入电气连接(如图10所示) | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
| 图4-8:输入电气连接图 | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
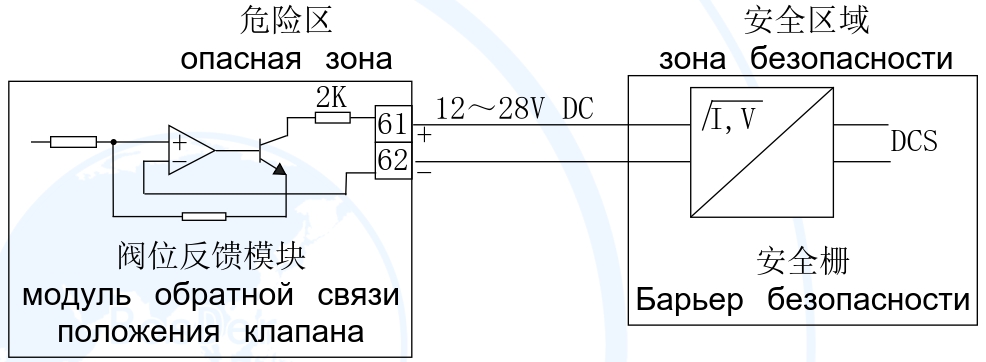
| 阀位反馈模块电气连接(如图4-10所示) | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
| 图4-10:阀位反馈模块电气连接图 | |||||||||||||||||||||||||||||||
| 非本安型定位器连接 | |||||||||||||||||||||||||||||||
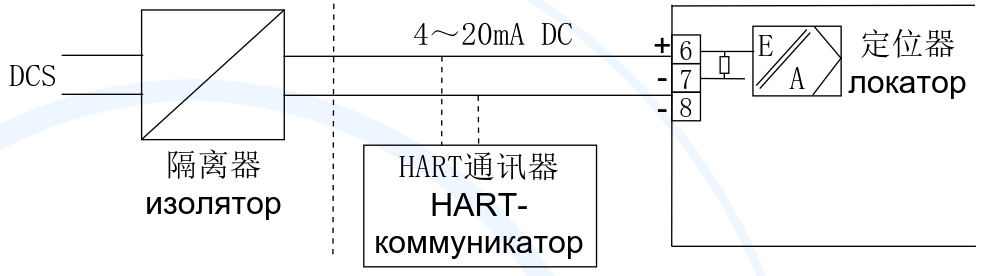
| 输入电气连接(如图4-11所示) | |||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||
| 图4-11:输入电气连接图 |
调试设置
| 调节操作 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 操作界面说明 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
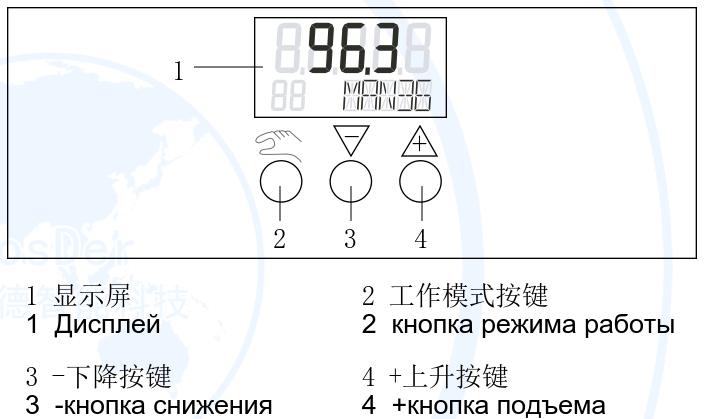
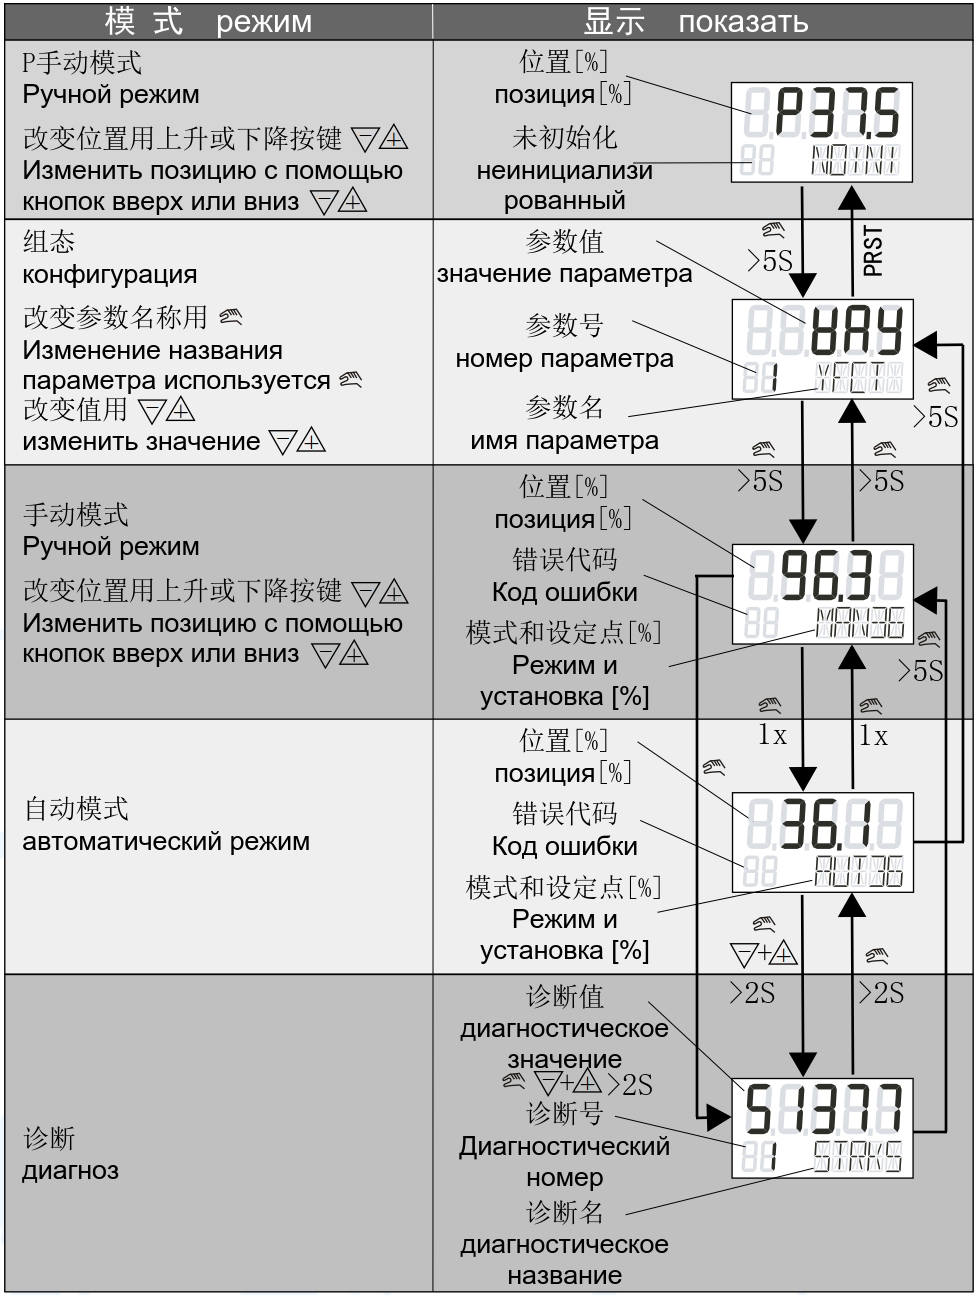
| 定位器在现场可采用3个按键实现数值设置。 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 按键的功能取决于可选择的工作模式。 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 参数设定 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
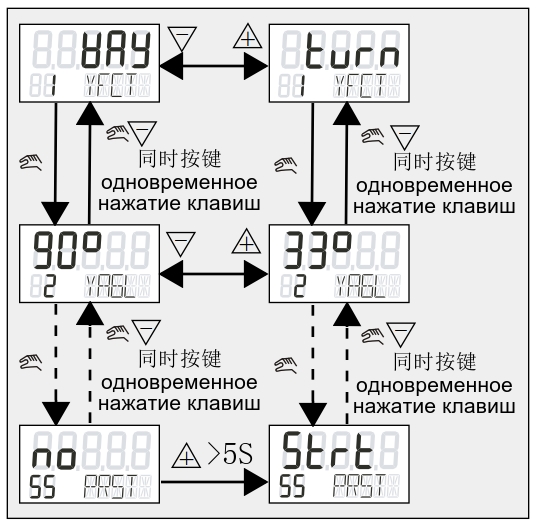 若用户需要改变定位器的参数设置(一般情况下用户不用改变参数,定位器能够满足控制要求)。当定位器上电后,按动  键超过5秒,进入参数组态状态,用户根据现场要求选择参数(参数设定详见参数组态表)。参数组态完成后,按键大于5秒,退出参数设定,切换到自动状态。 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 自动初始化步骤 | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
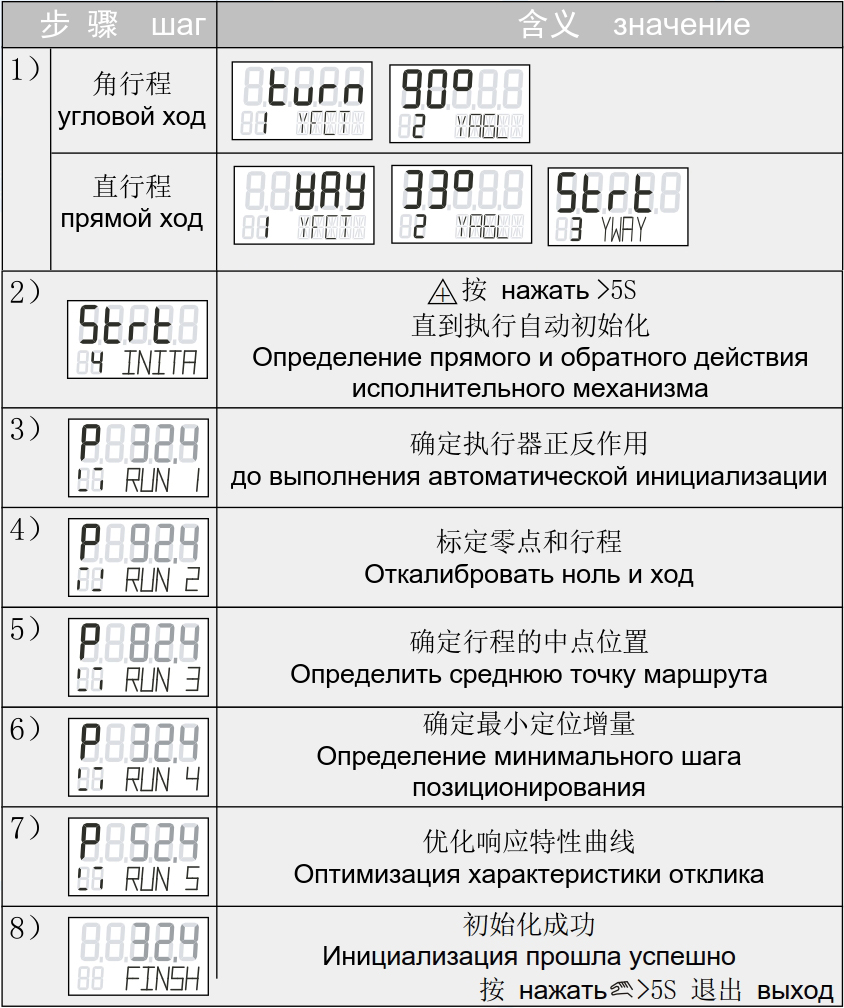 |
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


| 部分参数 | ||
| 定位器参数列表 | ||
| 参数名以印刷文本和显示方式表示。在“功能”专栏中,对参 数 功能作了简单描述,同时还表示了各参数值,物理单位和出厂设 定的参数值。 | ||
| 1、YFCT | ||
| 执行机构形式 | ||
| 执行机构选用:直行程执行机构(WAY) | ||
| 角行程执行机构(TURN) | ||
| YFCT=WAY.则由于线性转换为角位移产生的非线性通过定位 器得以补偿。 | ||
| 2、YAGL | ||
| 电位器正反数值转换: | ||
| 如果选择1YFCT=TURN,则角行程执行机构转角自动设 置90度。 | ||
| 如果选择1YFCT=WAY,直行程执行机构则可设定33与90,这 取决于阀门行程大小与反馈杆支点安装距离。 | ||
| □ 33 行程≤20mm,阀门气开或气关时,在用手动初始化 时,阀门由进气时开始动作,转角显示数值应由小往大变 化,若相反时,则改为90。 | ||
| □ 90 行程>20mm,阀门气开或气关时,在用手动初始化时,阀门由进气时开始动作,转角显示数值应由小往大变 化,若相反时,则改为33。 | ||
| 3、AWAY | ||
| 4、INIT | ||
| 初始化(自动) | ||
如果选择“strt”并按 键(>5秒),则开始自动初始化。初始化显示进行“RUN1”至“RUN5”的过程,显 示FINSH符号继续按键>5S退出。 |
||
| 5、INITM | ||
| 初始化(手动) | ||
如果选择“Strt”并按按 键(>5秒) |
||
□ 显示“YENDL”,按 键,驱动阀门至关的阀关的位置; |
||
| □ 点按“”后,显示“YEND2”; |
||
| □ 按“ ”驱动阀至开的位置; |
||
| □ 点按“ ”后,由“RUN3”至“RUN5”的过程; |
||
| 显示FINSH符号继续按“ ”键>5S退出。 |
||
| 6、SCUR | ||
| 校对输入电流值,该项须47项开启。 | ||
| 7、SDIR | ||
| 设置定值的方向是用于设置改变设定值的方向。主要用于 分程操作和具有安设置“UP”的作用驱动。 | ||
| 8、SPRA | ||
| 分程控制的起始点设置(见图.1)。 同7.SDIR。 |
||
| 9、SPRE | ||
| 分程控制的起始点设置(见图.1)。 | ||
| 参数“7.SPRA”及“8.SPRE”和参数“6.SDIR”一起用来限制 有效设定值范围。这样可以通过特性曲线来解决分程任务。 | ||
| □增加/下降 | ||
| □下降/增加 | ||
| □下降/下降 | ||
| □增加/增加 | ||
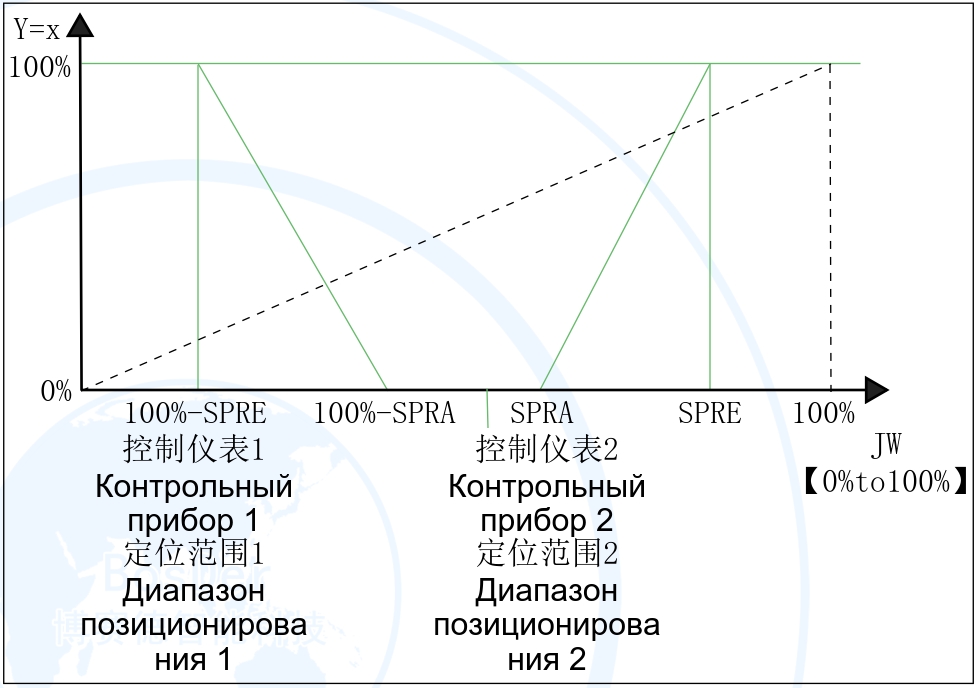 图.1 具有两台仪表的分程操作一例 |
||
| 10、TUSP | ||
| 设定值斜率。 | ||
| 设定值斜率在自动模式和限制有效设定值变化率时起作用。当仪表从手动转换为自动模式时,通过设定值斜率使有效设 定值与仪表上的设定值相匹配。手动和自动间无扰动切换能避免 在长管道中产生的过压。当设置 TS=AUTO,初始化的二倍执行时间由设定值斜率所确定。 | ||
| 11、TSDO | ||
| 12、SFCT | ||
| 设定值功能(见图.2)。 | ||
| 采用这一功能使阀门的非线性特性线性化,并且在阀门的线性化特性曲线上,任何流量特性可以模拟。 | ||
| 仪表中存储了两种阀门的特性曲线。 | ||
| □ 快开等百分比 n1-33 (12SFCT=1-33) | ||
| □ 快开等百分比 n1-50 (12SFCT=1-50) | ||
| 设定值转折点只有当12SFCT=FREE 时才能输入。 | ||
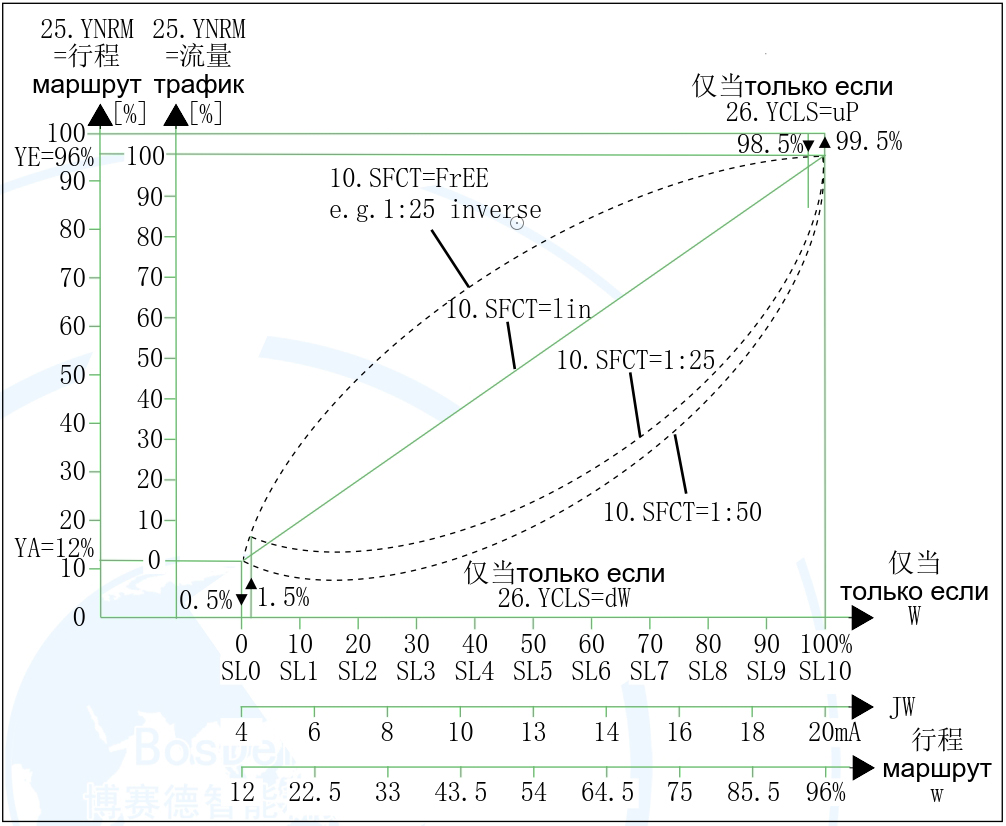 图.2设定值特性,常规的操作变量和关闭功能 |
||
| 34、DEBA | ||
| 控制器死区 | ||
| 当dEbA=AUto时,死区通常符合自动模式下控制回路的要 求。如果,一步步增加检测死区范围产生了控制,减少振荡用改变时间判据来取得在对其他分程控制时使用死区,设置通常 为常数。 | ||
| 35、YA | ||
| 操作变量下限(见图.2和图.3) | ||
| 36、YE | ||
| 操作变量上限(见图.2和图.3) | ||
| 借助参数 35.YA 和 36.YE,机械行程(从停到停)被限定至 设定值内。采用这种方法,执行机构正确的机械行程能被限制在有效流量范围内,并且能避免调节器的积分饱和影响。 | ||
| 37.YNRM | ||
| 常规操作变量(见图.2和图.3) | ||
| 通过 YA和 YE,限定操作变量产生两个不同的刻度显 示(MPOS和FLOW)和通过输出电流位置反馈。MP0S刻度表示机械位置(0至100%)这里采用参数 YA 和 YE 是无效的。在 MPOS 刻度 上有参数 YA 和 YE 的显示。 | ||
| 流量刻度在 YA 和 YE 之间的范围内是常规的 (0至100%)。设定点W(0至100%)总与这一范围有关。这就导致显示和位置反馈 JY 或多或少与流量成正比例(即使采用阀门的特 性曲线)为了计算系统偏差,设定值也以相关的刻度显示出来。 | ||
| 38.YDIR | ||
| 行程方向显示 | ||
| 用于设置显示动作方(增加或减少)。 | ||
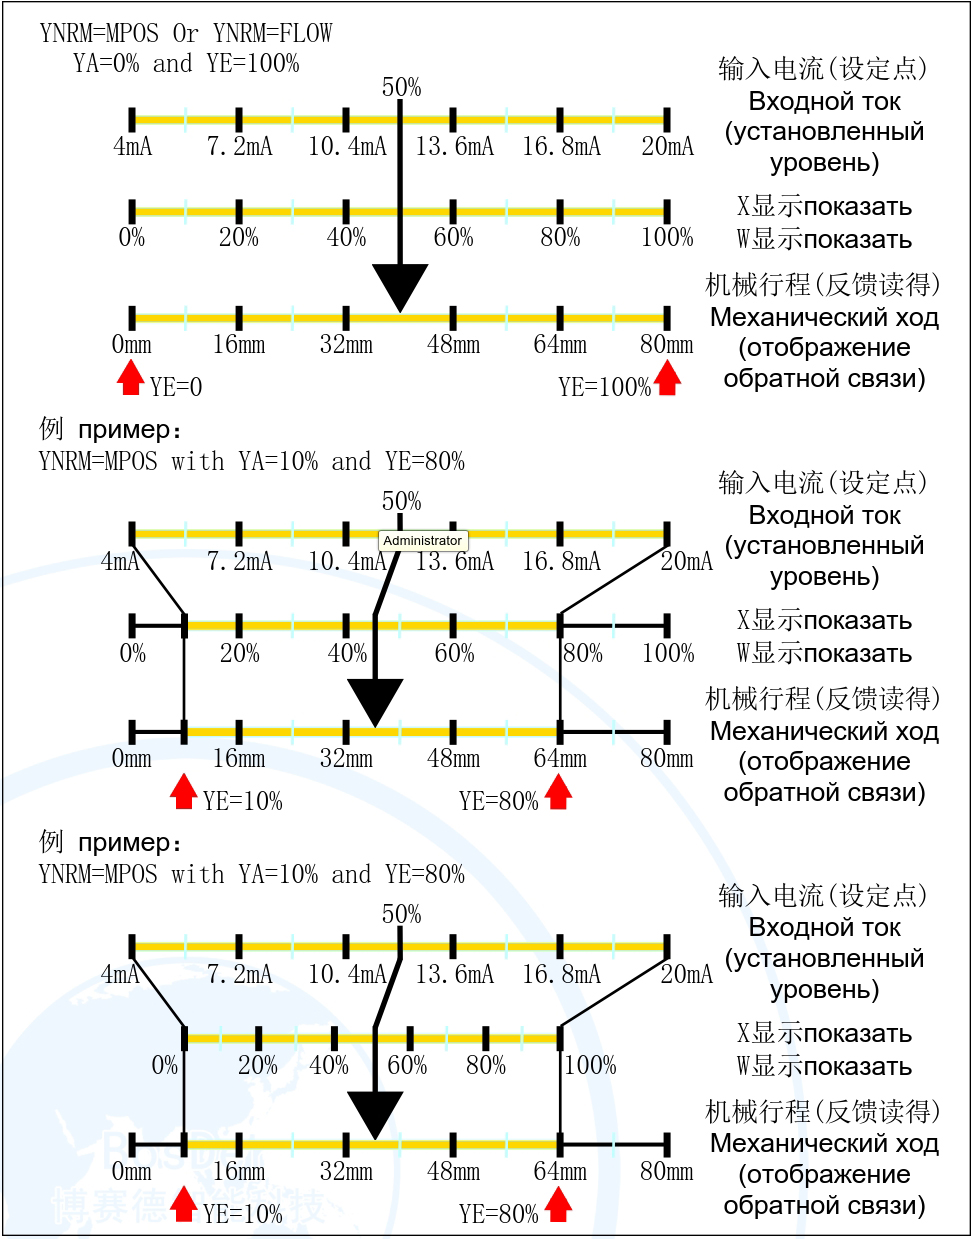 图.3如图所示为80mm的直行程执行机构,标准行程和YA及YE之关系 |
||
| 39.YCLS | ||
| 操作变量的’紧闭功能”(见图.2) | ||
| 利用这一功能阀门能达到最大开启度(保持压电阀接触通 电),紧闭功能可作用于仅单输出或的双输出执行器的定位。当设定值低于0.5%或大于99.5%时YCLS起作用。 | ||
| 当把YA 和 Ye 设定值范围为0-100%时,依据流量的紧闭功 能动作点,可借助YA设置在较低,借助YE设置在较高数值。 | ||
| 47、SRTU | ||
| 行程方向显示 | ||
| 输入信号校对开启项 | ||
| 55、PRST | ||
| 预设置 | ||
| 出厂设置的复位和再设置初始化 | ||
|
故障排除
| 使用异常与维护保养 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 维护保养 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 定位器为现场仪表,应定期进行维护和保养。定位器的气源应保 持干燥、清洁。定期对与定位器相应配合使用的压力调节阀进行放水 和排污,以免进入定位器影响定位器的正常工作。 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 定位器的反馈连接附件因长期工作,可能有松动情况,应定期检 查丝是否有松动。如发现松动,则应马上拧紧,并根据零点和量程位 置处的偏差大小决定是否执行初始化。 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 为便于观察定位器是否正常工作,应保持气源和输出压力表的清洁。 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 定位器的防爆部分维护和保养,应按国家有关规定进行检查和维护。 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 异常状况排除 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 使用定位器出现异常状况时,请按以下骤排除。 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
| 如果按以下骤还不能解决问题,请和供应商联系。 | ||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Panduan Pemesanan
| Kode Pesanan | |||
| BSW-300 □□ | |||
|
|||
| Panduan Pemesanan | |||
| 1. Nama, tipe | |||
| 2. Lampiran | |||
| Jika Anda dapat memberikan data teknis dan informasi sistem kontrol otomatis yang lengkap, hal ini akan membantu Anda mendapatkan produk yang lebih tepat dan memuaskan. |
Produk Terkait
-
 Seri Penentu Posisi Katup Umum
Penentu Posisi Katup BSD-5000
-
 Katup Pengatur Otomatis
Katup Pengatur Film BSD-HP
-
 Seri Penentu Posisi Katup Umum
Penentu Posisi Katup BSW-1000